Firmware Betaflight + konfigurator w przeglądarce
Shramko Motor Autostart
Mały moduł do Betaflight 2025.12.1, który zamienia kontroler lotu w samodzielny sterownik silnika: podłączasz baterię, on odczekuje, płynnie wyprowadza ESC na zadany gaz i go utrzymuje — bez aparatury i bez odbiornika. Ta strona łączy się z płytką przez USB prosto w przeglądarce: zmieniasz każde ustawienie, zapisujesz je i widzisz pracę silnika na żywo.

- Bez odbiornika i aparatury
- Konfiguracja w przeglądarce (Web Serial)
- DShot lub PWM
- Open source · GPL-3.0
- Zmierzone na sprzęcie
- Rozruch zaczyna się
- 10,01 s po włączeniu
- Rozruch trwa
- 10,02 s
- Maks. odchyłka od prostej
- 1 µs
- Testy jednostkowe
- 42
Zmierzone na prawdziwym HGLRC F405 8S V2 przez USB, na ustawieniach domyślnych (opóźnienie 10 s, rozruch 10 s do 15 %). Surowe dane i narzędzia testowe: README → Verified on hardware.
Konfigurator
Podłącz płytkę przez USB i kliknij „Połącz”. Ustawienia płytki i dane na żywo zostają między Twoją przeglądarką a płytką.
Konfigurator potrzebuje JavaScriptu i Web Serial
Działa w Chrome, Edge lub Operze na Windows, macOS, Linuksie i ChromeOS oraz w Firefoksie 151+ (raz prosi o uprawnienie dla strony). Android: Chrome 148+ na telefonach, których Android obsługuje port szeregowy USB — warto spróbować. iPhone i iPad tego nie potrafią: ich przeglądarki nie mają ani Web Serial, ani WebUSB.
Nie masz odpowiedniej przeglądarki? Wszystkie ustawienia są też w CLI Betaflight: get autostart, set autostart_throttle = 80, save. Nazwy, zakresy i wartości domyślne: opis ustawień.
Instalacja firmware
Jakieś pięć minut, raz na płytkę. Potrzebujesz płytki, kabla USB i Chrome lub Edge.
Pobierz plik .hex
Otwórz najnowsze wydanie na GitHubie i pobierz plik dla swojej płytki. Gotowa kompilacja: HGLRC F405 8S V2 (w Betaflight
board_name HGLRC_F405_S8) —betaflight_2025.12.1_STM32F405_HGLRC_F405_S8_autostart.hex.Zdejmij śmigło
Zanim cokolwiek wgrasz albo podłączysz, zdejmij śmigło lub wirnik dmuchawy. Z tym firmware silnik startuje sam 10 sekund po podłączeniu baterii.
Wgraj go przez Betaflight App
Otwórz app.betaflight.com w Chrome lub Edge i podłącz płytkę przez USB. Wejdź w Firmware Flasher, kliknij Load Firmware [Local], wybierz plik
.hexi kliknij Flash Firmware.Windows pisze „DFU device not found”?
W Windows brakuje sterownika bootloadera. Uruchom ImpulseRC Driver Fixer (jedno kliknięcie) albo użyj Zadig: wybierz STM32 BOOTLOADER i zainstaluj WinUSB. Potem wgraj jeszcze raz.
Pierwsze uruchomienie, potem połącz się tutaj
Przy pierwszym starcie po wgraniu na inny Betaflight wszystkie ustawienia jednorazowo się resetują — tak ma być: wartości domyślne tej kompilacji to właśnie ustawienia projektu (DShot300, opóźnienie 10 s, rozruch 10 s, 15 %). Zamknij Betaflight App (z portu może korzystać tylko jeden program naraz) i kliknij „Połącz” powyżej.
Inna płytka z Betaflight?
Skompiluj ze źródeł: skopiuj config.h swojej płytki z betaflight/config do configs/<BOARD>/, dopisz #define USE_AUTOSTART i uruchom kompilację w Dockerze — patrz README → Build from source.
Wersje
v1.1.0 (aktualna): opóźnienie, rampa, gaz i jego limit, czas pracy, losowe podmuchy, odcięcie przy niskim napięciu akumulatora, wyjścia, wykrywanie akumulatora, przycisk i przełącznik aparatury. Płytki z v1.0.0 też się połączą, ale pokażą tylko ustawienia, które mają — zaktualizuj, żeby mieć resztę. Aby wrócić, wgraj …_stock.hex z wydania: ten sam Betaflight bez modułu.
Jak to działa
Moduł wpisuje gaz tam, gdzie wpisuje go zakładka Motors w Betaflight, gdy silniki są rozbrojone. Dzięki temu wyjście DShot/PWM, uzbrajanie ESC i telemetria zostają standardowe. Zadanie 50 Hz przechodzi przez pięć stanów:
- IDLE
Czeka na baterię
Płytka mierzy napięcie baterii na pinie
B. Odautostart_vbat_min(6,0 V) bateria liczy się jako podłączona. Przy zasilaniu wyłącznie z baterii to po prostu chwila włączenia. - DELAY
Odliczanie
autostart_delaysekund (10). W tym czasie ESC dostaje ramki „stop” — zawsze co najmniej 3 s — więc uzbraja się na zerowym gazie. - RAMP
Rozruch
Linia prosta od 0 do
autostart_throttle(15 %) w czasieautostart_ramp(10,0 s). Ustawienia są zamrażane w chwili startu programu. - RUN
Równo albo w podmuchach
STEADYtrzyma poziom.GUSTSdodaje losowe, ostre podmuchy międzyautostart_gust_minaautostart_gust_max.autostart_throttle_limitogranicza każde wyjście. - DONE · LOW_BATTERY
Zatrzymanie
DONE, gdy minieautostart_run_time;LOW_BATTERY, gdy napięcie przez 5 s jest niższe niż „cele ×autostart_cell_cutoff” (3,30 V na celę) — wtedy ESC pika co 3 s. Przy czasie pracy 0 silnik kręci się do odcięcia albo do wyłączenia zasilania.
Co zatrzymuje program
- Wejście do CLI
- Zakładka Motors w konfiguratorze (dowolny
MSP_SET_MOTOR) - Uzbrojenie z odbiornika
- Aktywne połączenie z odbiornikiem (chyba że ustawiono
autostart_box) - Upłynął czas pracy
- Odcięcie przy niskim napięciu
- Odłączenie baterii
- Kliknięcie przycisku w trakcie pracy
Sam z siebie nigdy nie startuje ponownie. W trybie POWER ponowne podłączenie baterii znów uruchamia odliczanie. Wszystkie nazwy, zakresy i wartości domyślne: opis ustawień.
Podłączenie: HGLRC F405 8S V2 + Flycolor X-Cross HV3 160A (6S)
Użyj 8-żyłowego kabla dołączonego do kontrolera lotu (biały ×4, żółty, zielony, czarny, czerwony). Trzy połączenia, każde przylutowane i zaizolowane:
- Żółty przewód ESC (sygnał) → biały przewód kabla obok żółtego (pin
1; w tej kompilacji wszystkie cztery białe mają ten sam sygnał) - Czarny przewód ESC (masa sygnału) → czarny przewód kabla (
G) - Nowy cienki przewód (22–24 AWG) od plusa baterii → czerwony przewód kabla (
B, zasilanie płytki)
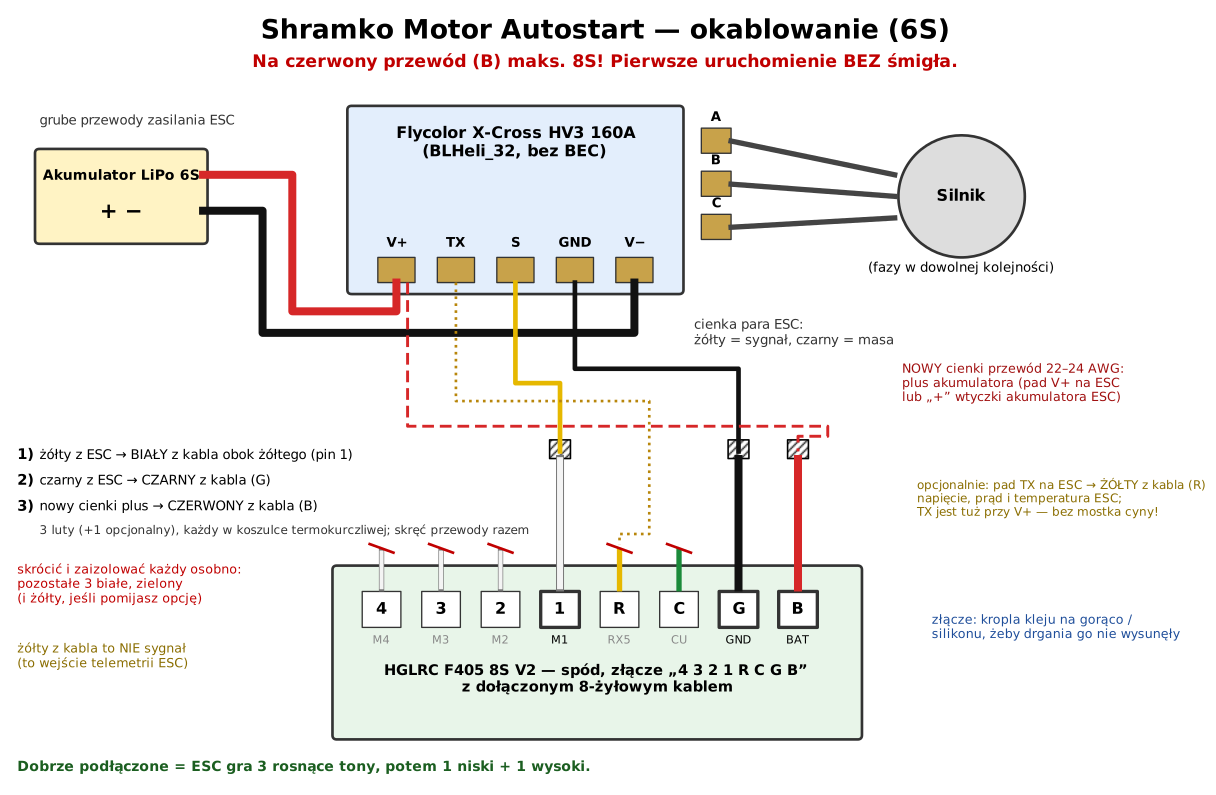
- Żółty przewód kabla to nie sygnał: to wejście telemetrii ESC. Utnij i zaizoluj go, zielony i pozostałe białe.
- Na
Bnigdy więcej niż 8S. Przy 10–12S zasilaj płytkę z BEC-a przystosowanego do 12S. - Poprawne podłączenie: na baterii ESC gra 3 rosnące tony, a potem jeden niski i jeden wysoki (widzi sygnał, uzbrojony).
Jakie komputery i telefony działają
Konfigurator rozmawia z płytką przez Web Serial — funkcję przeglądarki, którą mają tylko niektóre przeglądarki.
| Urządzenie | Przeglądarka | Działa? |
|---|---|---|
| Windows, macOS, Linux | Chrome, Edge, Opera | Tak |
| Windows, macOS, Linux | Firefox 151+ | Tak — raz prosi o uprawnienie dla strony (do wgrania firmware potrzebny Chrome lub Edge) |
| Windows, macOS, Linux | Safari, starszy Firefox | Nie — brak Web Serial |
| Telefon lub tablet z Androidem | Chrome 148+ z kablem USB-OTG | Tylko na telefonach, których Android obsługuje port szeregowy USB (Google: „ograniczona grupa urządzeń”, od 2026) — spróbuj |
| iPhone, iPad | Dowolna | Nie — przeglądarki w iOS nie mają Web Serial ani WebUSB |
Z portu płytki może korzystać tylko jeden program naraz: zamknij Betaflight App, zanim połączysz się tutaj, a tę stronę — zanim zaczniesz wgrywać firmware.
Ryzyka i bezpieczeństwo — przeczytaj, zanim podłączysz baterię
- Silnik startuje sam. Na ustawieniach domyślnych zaczyna się kręcić 10 s po podłączeniu baterii. Na stole — bez śmigła; traktuj urządzenie pod napięciem jak włączone.
- Na pin
Bnigdy więcej niż 8S. Czerwony przewód ma napięcie baterii: jeśli dotknie białego, żółtego lub zielonego przewodu, procesor kontrolera lotu się spali. - Tylko do pracy na ziemi. To sterownik silnika, a nie konfiguracja do latania. Uzbrojenie z odbiornika oddaje silniki standardowemu Betaflight.
- Odcięcie przy niskim napięciu chroni pakiet, nie okablowanie. To nie bezpiecznik, a przy odcięciu 0 nie ma go wcale.
- Niektóre ESC wymagają PWM. ESC z BLHeli_32, który zgłasza „activation failed”, przyjmuje tylko PWM:
set motor_pwm_protocol = PWM. - Niektóre rzeczy zmieniają się poza projektem: obsługa Web Serial w przeglądarkach, Betaflight App, firmware ESC. Jeśli coś przestanie działać, napisz przez „Opinie”.
Więcej: SECURITY.md · docs/warnings.md
Najczęstsze pytania
Jak zakręcić silnikiem bezszczotkowym bez odbiornika i aparatury?
Wgraj Shramko Motor Autostart (Betaflight 2025.12.1 z małym modułem) i podłącz baterię: po autostart_delay (10 s) silnik w czasie autostart_ramp (10 s) rozpędzi się do autostart_throttle (15 %) i będzie się kręcił dalej. Nie trzeba odbiornika, przełącznika ani komputera — liczby ustawiasz raz, tutaj albo w CLI.
Czy Betaflight może zatrzymać silnik, gdy LiPo jest rozładowany?
Tak, od firmware 1.1: ustaw autostart_cells (6) i autostart_cell_cutoff (330 = 3,30 V na celę, na 6S to 19,8 V). Gdy napięcie utrzymuje się poniżej przez autostart_cutoff_time (5 s, więc krótki spadek przy podmuchu się nie liczy), silnik staje, a przy DShot pika co 3 s. Ruszy ponownie dopiero po odłączeniu i ponownym podłączeniu baterii.
Czy to działa na Androidzie albo iPhonie?
iPhone i iPad: nie — żadna przeglądarka na iOS nie ma Web Serial ani WebUSB (nawet oficjalna aplikacja Betaflight na iOS łączy się tylko przez Bluetooth). Android: Chrome 148+ z kablem USB-OTG, na telefonach, których Android obsługuje port szeregowy USB; Google włącza to na ograniczonej grupie urządzeń, więc po prostu spróbuj. Na Windows, macOS i Linuksie użyj Chrome, Edge lub Opery (albo Firefoksa 151+).
Które kontrolery lotu są obsługiwane?
Gotowy .hex jest dla HGLRC F405 8S V2 (HGLRC_F405_S8), sprawdzony z Flycolor X-Cross HV3 160A (BLHeli_32) na 6S. Każda inna płytka z Betaflight zadziała po kompilacji ze źródeł: dopisz #define USE_AUTOSTART do config.h płytki i uruchom kompilację w Dockerze opisaną w README.
Jak zrobić powolny, łagodny start ESC, np. od 0 do 15 % w 10 sekund?
To właśnie rozruch: autostart_ramp w dziesiątych częściach sekundy (100 = 10,0 s, do 600 s) i autostart_throttle w procentach. Rozruch idzie po linii prostej: w pomiarach na sprzęcie odchyłka wynosi najwyżej 1 µs.
Czy mogę zmieniać ustawienia bez tej strony?
Tak. W CLI Betaflight get autostart je wypisuje, set autostart_throttle = 80 zmienia jedno, a save zapisuje i restartuje płytkę. Wejście do CLI zatrzymuje działający program, więc silnik nigdy nie skacze na nową wartość.
Czy można bezpiecznie podłączyć baterię, gdy podłączony jest kabel USB?
Tak, właśnie tak mają wyglądać testy na stole (bez śmigła): odliczanie zaczyna się dopiero, gdy pojawi się bateria, odłączenie jej na dłużej niż 0,5 s zatrzymuje silnik, a CLI lub zakładka Motors od razu przejmują sterowanie. Jeśli silnik ma się nigdy nie kręcić przy podłączonym komputerze, ustaw autostart_usb_inhibit = ON.
Jak wrócić do zwykłego Betaflight?
Ustaw autostart_mode = OFF (standardowe działanie, moduł nic nie robi) albo wgraj …_stock.hex z wydania — ten sam Betaflight 2025.12.1 bez modułu — lub dowolną oficjalną kompilację Betaflight.
Dla Twojego agenta AI
Pracujesz z agentem AI (Claude, ChatGPT, Cursor…)? Skopiuj ten prompt: mówi agentowi, gdzie jest firmware, opis ustawień i zasady bezpieczeństwa, żeby mógł przeprowadzić Cię przez konfigurację.
Task: set up Shramko Motor Autostart (Betaflight 2025.12.1 firmware: the motor starts by itself on power-up, no receiver). Answer me in Polish.
Repo: https://github.com/AndriiShramko/shramko-betaflight-motor-autostart - read AGENT_SETUP.md and docs/settings.md first.
1. Ask me to remove the propeller. Never let the motor spin with a propeller on.
2. Firmware: the .hex from https://github.com/AndriiShramko/shramko-betaflight-motor-autostart/releases/latest (HGLRC F405 8S V2 = HGLRC_F405_S8). Other Betaflight boards: build from source (README, Docker, #define USE_AUTOSTART in the board's config.h).
3. Flash: https://app.betaflight.com in Chrome or Edge -> Firmware Flasher -> Load Firmware [Local] -> Flash Firmware. Windows "DFU device not found": ImpulseRC Driver Fixer or Zadig (WinUSB for STM32 BOOTLOADER).
4. Configure: https://autostart.flyreelstudio.eu (Connect, edit, Save) or the Betaflight CLI: get autostart / set autostart_<name> = <value> / save. Use only the names, ranges and defaults in docs/settings.md.
5. Wiring: docs/wiring.md. Never more than 8S on pin B.
Dla agentów w repozytorium: AGENT_SETUP.md · AGENTS.md · llms.txt · docs/settings.md
Kto to zrobił i jak współpracować

Drony · kamery 360° do ekstremalnych zdjęć · 3D/4D Gaussian splatting · Bydgoszcz
Jestem Andrii Shramko. Buduję drony i systemy kamer 360° do ekstremalnych zdjęć — łowienia burz, skanów całych miast w Gaussian splatting — oraz narzędzia wokół nich. Ten firmware steruje dmuchawą obudowy META4 Tornado: gdy tylko skrzynka dostaje zasilanie, zdmuchuje wodę z optyki kamery 360°, bez niczyjej pomocy.
Otwarty na ciekawe znajomości i gotowy pomagać zespołom w realizacji niesamowitych projektów — elektronika wbudowana i sprzęt do dronów, systemy kamer, procesy skanowania, partnerstwo, licencjonowanie lub finansowanie.
Prywatność
Administrator danych: Andrii Shramko, Bydgoszcz — zmei116@gmail.com. Konfigurator rozmawia z Twoim kontrolerem lotu bezpośrednio z przeglądarki: ustawienia płytki i dane na żywo nie trafiają na nasz serwer.
Serwer przechowuje tylko to, co sam wyślesz: opinie (błąd, pomysł) i wiadomości o współpracy — z kontaktem, jeśli go podasz — oraz, tylko gdy zaznaczysz pole, dane techniczne (wersja strony, przeglądarka i ekran, ostatnie błędy, dziennik konfiguratora). Treść i kontakt trafiają też na Telegram autora (Telegram FZ-LLC, Dubaj — poza EOG); oryginał zostaje na serwerze w UE. Przechowujemy je do 12 miesięcy i używamy tylko do odpowiedzi i naprawy strony.
Liczniki odwiedzin działają bez cookies i bez adresów IP; logi serwera nie zawierają adresów IP ani parametrów zapytań. Google Analytics ładuje się dopiero po Twojej zgodzie.
W każdej chwili możesz poprosić o kopię lub usunięcie swoich danych: zmei116@gmail.com.