Firmware de Betaflight + configurador en el navegador
Shramko Motor Autostart
Un pequeño módulo para Betaflight 2025.12.1 que convierte una controladora de vuelo en un controlador de motor autónomo: conectas la batería, espera, lleva el ESC suavemente al gas que elijas y lo mantiene, sin emisora ni receptor. Esta página se conecta a la placa por USB desde el propio navegador: cambia cualquier ajuste, guárdalo y mira el motor en directo.

- Sin receptor ni emisora
- Se configura en el navegador (Web Serial)
- DShot o PWM
- Código abierto · GPL-3.0
- Medido en hardware real
- La rampa empieza
- 10,01 s tras encender
- La rampa dura
- 10,02 s
- Desviación máx. de una rampa recta
- 1 µs
- Pruebas unitarias
- 42
Medido en una HGLRC F405 8S V2 real por USB con los ajustes por defecto (retardo de 10 s, rampa de 10 s hasta el 15 %). Datos en bruto y herramientas de prueba: README → Verified on hardware.
Configurador
Conecta la placa por USB y pulsa «Conectar». Los ajustes de la placa y los datos en directo se quedan entre tu navegador y la placa.
El configurador necesita JavaScript y Web Serial
Funciona en Chrome, Edge u Opera en Windows, macOS, Linux y ChromeOS, y en Firefox 151+ (pide una vez un permiso del sitio). Android: Chrome 148+ en teléfonos cuyo Android admita serie por USB; pruébalo. iPhone y iPad no pueden: sus navegadores no tienen Web Serial ni WebUSB.
¿No tienes un navegador compatible? Todos los ajustes están también en el CLI de Betaflight: get autostart, set autostart_throttle = 80, save. Nombres, rangos y valores por defecto: referencia de ajustes.
Instalar el firmware
Unos cinco minutos, una vez por placa. Necesitas la placa, un cable USB y Chrome o Edge.
Descarga el .hex
Abre la última versión en GitHub y descarga el archivo de tu placa. Compilación lista: HGLRC F405 8S V2 (en Betaflight,
board_name HGLRC_F405_S8) —betaflight_2025.12.1_STM32F405_HGLRC_F405_S8_autostart.hex.Quita la hélice
Antes de flashear o conectar nada, quita la hélice o el rodete del soplador. Con este firmware el motor arranca solo 10 segundos después de conectar una batería.
Flashéalo con la Betaflight App
Abre app.betaflight.com en Chrome o Edge y conecta la placa por USB. Ve a Firmware Flasher, pulsa Load Firmware [Local], elige el
.hexy pulsa Flash Firmware.¿Windows dice «DFU device not found»?
A Windows le falta el driver del bootloader. Ejecuta ImpulseRC Driver Fixer (un clic) o usa Zadig: elige STM32 BOOTLOADER e instala WinUSB. Después vuelve a flashear.
Primer arranque y conexión aquí
El primer arranque tras flashear sobre otro Betaflight restablece todos los ajustes una vez; es lo esperado: los valores por defecto de esta compilación ya son los del proyecto (DShot300, retardo de 10 s, rampa de 10 s, 15 %). Cierra la Betaflight App (el puerto solo lo puede usar un programa a la vez) y pulsa «Conectar» arriba.
¿Otra placa con Betaflight?
Compílalo desde el código fuente: copia el config.h de tu placa desde betaflight/config a configs/<BOARD>/, añade #define USE_AUTOSTART y lanza la compilación con Docker; ver README → Build from source.
Versiones
v1.1.0 (actual): retardo, rampa, acelerador y su límite, tiempo de funcionamiento, ráfagas aleatorias, corte por batería, salidas, detección de batería, botón e interruptor de la emisora. Las placas con v1.0.0 también se conectan, pero solo muestran los ajustes que tienen: actualiza para tener el resto. Para volver atrás, flashea …_stock.hex de la versión: el mismo Betaflight sin el módulo.
Cómo funciona
El módulo escribe el gas donde lo escribe la pestaña Motors de Betaflight con los motores desarmados, así que la salida DShot/PWM, el armado del ESC y la telemetría siguen siendo los de serie. Una tarea a 50 Hz recorre cinco estados:
- IDLE
Espera a la batería
La placa mide la batería en su pin
B. A partir deautostart_vbat_min(6,0 V), la batería cuenta como conectada. Si la placa solo se alimenta de la batería, ese es el momento del encendido. - DELAY
Cuenta atrás
autostart_delaysegundos (10). Mientras tanto el ESC recibe tramas de parada (siempre al menos 3 s), así que se arma con el gas a cero. - RAMP
Rampa
Una línea recta de 0 a
autostart_throttle(15 %) enautostart_ramp(10,0 s). Los ajustes se congelan cuando arranca el programa. - RUN
Constante o a ráfagas
STEADYmantiene el nivel.GUSTSañade ráfagas bruscas y aleatorias entreautostart_gust_minyautostart_gust_max.autostart_throttle_limitlimita todas las salidas. - DONE · LOW_BATTERY
Parada
DONEcuando se acabaautostart_run_time;LOW_BATTERYcuando la batería se queda 5 s por debajo de celdas ×autostart_cell_cutoff(3,30 V por celda); entonces el ESC pita cada 3 s. Con un tiempo de funcionamiento de 0, gira hasta el corte o hasta que se apague.
Qué detiene el programa
- Entrar en el CLI
- La pestaña Motors del configurador (cualquier
MSP_SET_MOTOR) - Armar desde un receptor
- Un enlace válido con el receptor (salvo que se use
autostart_box) - Se acaba el tiempo de funcionamiento
- El corte por batería baja
- Desconectar la batería
- Pulsar el botón mientras funciona
Nunca vuelve a arrancar por sí solo. En modo POWER, al conectar de nuevo una batería empieza otra vez la cuenta atrás. Todos los nombres, rangos y valores por defecto: referencia de ajustes.
Cableado: HGLRC F405 8S V2 + Flycolor X-Cross HV3 160A (6S)
Usa el cable de 8 hilos que trae la controladora de vuelo (blanco ×4, amarillo, verde, negro, rojo). Tres empalmes, cada uno soldado y aislado:
- Hilo amarillo del ESC (señal) → hilo blanco del cable junto al amarillo (pin
1; en esta compilación los cuatro blancos llevan la misma señal) - Hilo negro del ESC (masa de señal) → hilo negro del cable (
G) - Un hilo fino nuevo (22–24 AWG) desde el positivo de la batería → hilo rojo del cable (
B, alimentación de la placa)
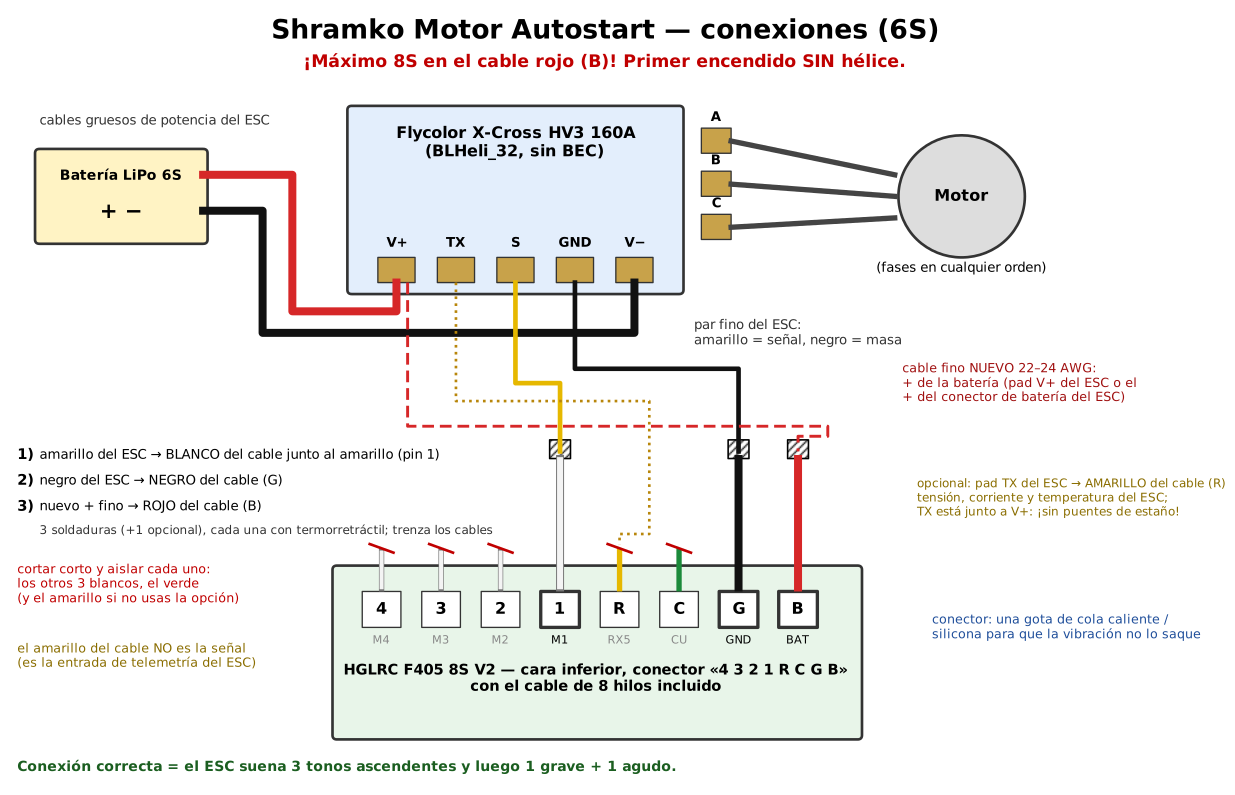
- El amarillo del cable no es la señal: es la entrada de telemetría del ESC. Córtalo y aíslalo, junto con el verde y los demás blancos.
- Nunca más de 8S en
B. Para 10–12S, alimenta la placa con un BEC apto para 12S. - Cableado correcto: con batería, el ESC toca 3 tonos ascendentes y luego uno grave y uno agudo (señal detectada, armado).
Qué ordenadores y móviles funcionan
El configurador habla con la placa mediante Web Serial, una función que solo tienen algunos navegadores.
| Dispositivo | Navegador | ¿Funciona? |
|---|---|---|
| Windows, macOS, Linux | Chrome, Edge, Opera | Sí |
| Windows, macOS, Linux | Firefox 151+ | Sí: pide una vez un permiso del sitio (para flashear el firmware hace falta Chrome o Edge) |
| Windows, macOS, Linux | Safari, Firefox antiguo | No: sin Web Serial |
| Móvil o tableta Android | Chrome 148+ con cable USB-OTG | Solo en teléfonos cuyo Android admite serie por USB (Google: «un conjunto limitado de dispositivos», desde 2026); pruébalo |
| iPhone, iPad | Cualquiera | No: los navegadores de iOS no tienen Web Serial ni WebUSB |
El puerto de la placa solo lo puede usar un programa a la vez: cierra la Betaflight App antes de conectar aquí, y esta página antes de flashear.
Riesgos y seguridad: léelo antes de conectar una batería
- El motor arranca solo. Con los ajustes por defecto gira 10 s después de conectar una batería. En el banco de pruebas, sin hélice; trata el aparato alimentado como si estuviera en marcha.
- Nunca más de 8S en el pin
B. El hilo rojo lleva la tensión de la batería: si toca un hilo blanco, amarillo o verde, el procesador de la controladora se quema. - Solo para uso en tierra. Es un controlador de motor, no una configuración para volar. Armar desde un receptor devuelve los motores al Betaflight de serie.
- El corte por batería baja protege el pack, no el cableado. No es un fusible, y con un corte de 0 no hay corte.
- Algunos ESC necesitan PWM. Un ESC BLHeli_32 que dice «activation failed» solo acepta PWM:
set motor_pwm_protocol = PWM. - Hay cosas que cambian fuera del proyecto: el soporte de Web Serial en los navegadores, la Betaflight App, el firmware de los ESC. Si algo deja de funcionar, avísame desde «Comentarios».
Más: SECURITY.md · docs/warnings.md
Preguntas frecuentes
¿Cómo hago girar un motor brushless sin receptor ni emisora?
Flashea Shramko Motor Autostart (Betaflight 2025.12.1 con un pequeño módulo) y conecta la batería: tras autostart_delay (10 s), el motor acelera durante autostart_ramp (10 s) hasta autostart_throttle (15 %) y sigue girando. No hace falta receptor, interruptor ni ordenador; los valores se ajustan una vez, aquí o en el CLI.
¿Puede Betaflight parar el motor cuando la LiPo está baja?
Sí, desde el firmware 1.1: ajusta autostart_cells (6) y autostart_cell_cutoff (330 = 3,30 V por celda, 19,8 V en 6S). Cuando la tensión se mantiene por debajo durante autostart_cutoff_time (5 s, así se ignora una caída breve durante una ráfaga), el motor se para y, con DShot, pita cada 3 s. Solo vuelve a arrancar después de desconectar la batería y conectarla de nuevo.
¿Funciona en Android o en iPhone?
iPhone y iPad: no; ningún navegador de iOS tiene Web Serial ni WebUSB (incluso la app oficial de Betaflight para iOS solo conecta por Bluetooth). Android: Chrome 148+ con cable USB-OTG, en teléfonos cuyo Android admita serie por USB; Google lo activa en un conjunto limitado de dispositivos, así que pruébalo. En Windows, macOS y Linux usa Chrome, Edge u Opera (o Firefox 151+).
¿Qué controladoras de vuelo son compatibles?
Hay un .hex listo para la HGLRC F405 8S V2 (HGLRC_F405_S8), probado con un Flycolor X-Cross HV3 160A (BLHeli_32) en 6S. Cualquier otra placa con Betaflight funciona tras compilarlo desde el código fuente: añade #define USE_AUTOSTART al config.h de la placa y lanza la compilación con Docker que describe el README.
¿Cómo hago un arranque suave y lento de un ESC, por ejemplo de 0 a 15 % en 10 segundos?
Eso es la rampa: autostart_ramp en décimas de segundo (100 = 10,0 s, hasta 600 s) y autostart_throttle en porcentaje. La rampa es una línea recta: medida en hardware, se desvía como mucho 1 µs.
¿Puedo cambiar los ajustes sin esta web?
Sí. En el CLI de Betaflight, get autostart los muestra, set autostart_throttle = 80 cambia uno y save lo guarda y reinicia la placa. Entrar en el CLI detiene el programa en marcha, así que el motor nunca salta a un valor nuevo.
¿Es seguro conectar la batería con el cable USB conectado?
Sí, así es como se hacen las pruebas en el banco (sin hélice): la cuenta atrás solo empieza cuando aparece la batería, desconectarla más de 0,5 s para el motor, y el CLI o la pestaña Motors toman el control al instante. Si el motor no debe girar nunca con un ordenador conectado, ajusta autostart_usb_inhibit = ON.
¿Cómo vuelvo al Betaflight normal?
Ajusta autostart_mode = OFF (comportamiento de serie, el módulo queda inactivo) o flashea …_stock.hex de la versión —el mismo Betaflight 2025.12.1 sin el módulo— o cualquier compilación oficial de Betaflight.
Para tu agente de IA
¿Trabajas con un agente de IA (Claude, ChatGPT, Cursor…)? Copia este prompt: le dice dónde están el firmware, la referencia de ajustes y las normas de seguridad, para que te guíe en la instalación.
Task: set up Shramko Motor Autostart (Betaflight 2025.12.1 firmware: the motor starts by itself on power-up, no receiver). Answer me in Spanish.
Repo: https://github.com/AndriiShramko/shramko-betaflight-motor-autostart - read AGENT_SETUP.md and docs/settings.md first.
1. Ask me to remove the propeller. Never let the motor spin with a propeller on.
2. Firmware: the .hex from https://github.com/AndriiShramko/shramko-betaflight-motor-autostart/releases/latest (HGLRC F405 8S V2 = HGLRC_F405_S8). Other Betaflight boards: build from source (README, Docker, #define USE_AUTOSTART in the board's config.h).
3. Flash: https://app.betaflight.com in Chrome or Edge -> Firmware Flasher -> Load Firmware [Local] -> Flash Firmware. Windows "DFU device not found": ImpulseRC Driver Fixer or Zadig (WinUSB for STM32 BOOTLOADER).
4. Configure: https://autostart.flyreelstudio.eu (Connect, edit, Save) or the Betaflight CLI: get autostart / set autostart_<name> = <value> / save. Use only the names, ranges and defaults in docs/settings.md.
5. Wiring: docs/wiring.md. Never more than 8S on pin B.
Para agentes, en el repositorio: AGENT_SETUP.md · AGENTS.md · llms.txt · docs/settings.md
Quién lo ha hecho y cómo colaborar

Drones · cámaras 360° para rodajes extremos · Gaussian splatting 3D/4D · Bydgoszcz, Polonia
Soy Andrii Shramko. Construyo drones y sistemas de cámaras 360° para rodajes extremos —caza de tormentas, escaneos de ciudades enteras con Gaussian splatting— y las herramientas que los rodean. Este firmware mueve el soplador de la caja de cámara META4 Tornado: en cuanto la caja recibe alimentación, despeja el agua de la óptica de la cámara 360° sin que nadie tenga que tocarla.
Abierto a conocer gente interesante y dispuesto a ayudar a equipos a sacar adelante proyectos ambiciosos: electrónica embebida y hardware para drones, sistemas de cámaras, flujos de escaneo, alianzas, licencias o financiación.
Privacidad
Responsable: Andrii Shramko, Bydgoszcz (Polonia) — zmei116@gmail.com. El configurador habla con tu controladora de vuelo directamente desde el navegador: los ajustes de la placa y los datos en directo nunca llegan a nuestro servidor.
El servidor solo guarda lo que envías a propósito: comentarios (error, idea) y mensajes de colaboración, con un contacto si lo indicas, y —solo si marcas la casilla— datos técnicos (versión de la página, navegador y pantalla, errores recientes, registro del configurador). El texto y el contacto también se reenvían al Telegram del autor (Telegram FZ-LLC, Dubái, fuera del EEE); el original se queda en un servidor de la UE. Se conservan hasta 12 meses y solo se usan para responder y para arreglar la web.
Los contadores de visitas funcionan sin cookies y sin direcciones IP; los registros del servidor no guardan direcciones IP ni parámetros de consulta. Google Analytics solo se carga si lo aceptas.
Puedes pedir una copia o el borrado de tus datos cuando quieras: zmei116@gmail.com.